基于现场总线的工业机器人监控系统研究——以计算机网络技术开发为视角
摘要
随着工业4.0和智能制造的快速发展,工业机器人在生产线上扮演着越来越重要的角色。为确保工业机器人高效、稳定、安全地运行,实时监控系统的构建至关重要。现场总线技术以其可靠性高、实时性强、布线简单等优势,成为工业机器人监控系统的重要支撑。本文从计算机网络技术开发的角度,探讨基于现场总线的工业机器人监控系统的体系结构、关键技术及实现方法,旨在为相关系统的设计与开发提供参考。
1. 引言
工业机器人是现代制造业的核心装备之一,广泛应用于焊接、喷涂、装配、搬运等工序。传统工业机器人监控多采用专用接口或串行通信,存在兼容性差、数据传输速率低、扩展性不足等问题。现场总线技术(如PROFIBUS、CANopen、EtherCAT等)将分散的现场设备连接成网络,实现设备间的数字通信,为机器人监控提供了开放、实时的数据通道。计算机网络技术(如TCP/IP、OPC UA、工业以太网等)的飞速发展,进一步推动了监控系统向网络化、智能化方向演进。本文重点研究如何利用现场总线和计算机网络技术,开发一套高效可靠的工业机器人监控系统。
2. 系统总体架构设计
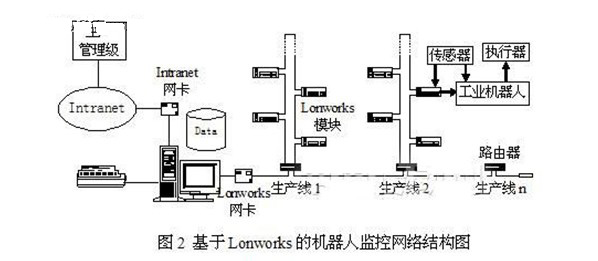
基于现场总线的工业机器人监控系统通常采用分层分布式架构,自下而上分为三层:现场设备层、控制网络层和监控管理层。
- 现场设备层:包括工业机器人本体、伺服驱动器、传感器(位置、力矩、温度等)及I/O模块。这些设备通过现场总线接口(如PROFIBUS-DP、CANopen)连接到总线网络,实现底层数据的采集与指令下发。
- 控制网络层:由PLC、工业PC或嵌入式网关构成,负责现场总线协议的解析与转换,将设备层数据封装为TCP/IP报文,并通过工业以太网上传至监控层。该层通常采用双网冗余设计以提高可靠性。
- 监控管理层:由监控服务器、数据库服务器及客户端上位机组成,基于计算机网络技术(如C/S或B/S架构)实现数据显示、报警处理、历史存储及远程访问等功能。
3. 网络通信技术开发
网络通信是整个监控系统的核心。现场总线方面,需根据机器人品牌和现场需求选择合适的协议(如EtherCAT用于高实时运动控制,PROFIBUS用于过程数据交换),并开发相应的驱动接口。重点解决总线通信的实时性与确定性调度问题,如采用时间片轮询机制保障关键数据的优先传输。
计算机网络技术的应用体现在:一是通过工业以太网实现控制层与监控层的高速数据交互,采用TCP/IP协议族保证通信的通用性;二是运用OPC UA技术实现数据语义的统一建模,降低异构系统集成难度;三是开发Socket通信程序,实现监控服务器与网关之间的实时数据订阅与推送;四是为保证数据安全,在网络边界部署防火墙,并对传输数据采用SSL/TLS加密。
4. 监控系统功能开发
监控系统功能围绕数据采集、实时显示、报警管理、历史存储和远程监控展开。数据采集模块通过现场总线接口周期性读取机器人状态参数(如关节角度、各轴电流、故障代码等),采样周期通常在10~100ms可调。实时显示模块以直观的图形化界面展示机器人运行状态、生产数据及动态曲线。报警管理模块对异常数据进行阈值判断并生成报警事件,支持声光提示和短信推送。历史存储模块利用数据库(如SQL Server、MySQL或时序数据库InfluxDB)存储多年运行数据,提供数据分析和报表生成。远程监控基于Web技术实现,用户通过浏览器即可访问系统,这依赖前端HTML5/JavaScript与后端RESTful API的交互,也是计算机网络技术开发的典型应用。
5. 实际案例与性能分析
以某汽车焊装线的6台点焊机器人为例,采用PROFIBUS-DP现场总线连接机器人控制器,通过工业Gateway转换为Ethernet/IP协议接入车间网络。监控系统基于C#和WinCC开发,实现数据采集周期50ms。测试结果表明:系统连续运行30天无通信故障,关键数据传输成功率大于99.99%,报警响应时间小于200ms,远程页面访问延迟可控制在500ms以内。在线程池和缓冲区优化设计下,CPU占用率低于35%,满足工业现场实时性要求。
6. 结论
基于现场总线的工业机器人监控系统能够有效融合现场设备通信与计算机网络技术,实现机器人状态的高频采集、可靠传输和端到端可视化监控。本文从架构设计、通信开发和功能实现三个方面进行了论述,并通过实例验证了系统性能。未来工作可结合边缘计算、5G通信及数据分析算法,进一步提升监控系统的智能预测与自适应能力,为工业机器人的预测性维护和产线协同优化提供技术支撑。
如若转载,请注明出处:http://www.51yongqian.com/product/52.html
更新时间:2026-10-30 11:27:28